Госреестр. Описание типа СИ 64156-16 Координатно-измерительные машины HEXAGON серии TIGO - страница 1
Навигация
 Госреестр. Описание типа СИ 63813-16 Координатно-измерительные машины HEXAGON серии DEA Global
 Координатно-измерительные машины HEXAGON mi Leitz SIRIO SX
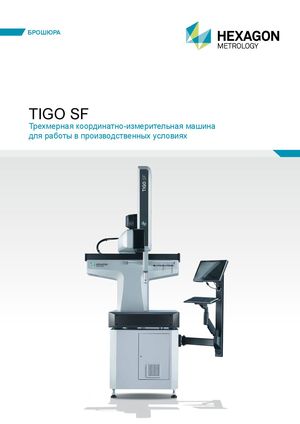 Координатно-измерительные машины HEXAGON серии TIGO SF
 Госреестр. Методика поверки 64156-16 Координатно-измерительные машины HEXAGON серии TIGO
 Госреестр. Описание типа СИ 57900-14 Координатно-измерительные машины HEXAGON серии DEA Alpha
Приложение к свидетельству № 62517 Лист № 1 об утверждении типа средств измерений Всего листов 5 ОПИСАНИЕ ТИПА СРЕДСТВА ИЗМЕРЕНИЙ
Машины трехкоординатные измерительные TIGO
Назначение средства измерений
Машины трехкоординатные измерительные TIGO (далее КИМ) представляют собой
| стационарные | машины | консольной | конструкции | и | предназначены | для | измерений |
| геометрических размеров, отклонения формы и расположения поверхностей элементов деталей | |||||||
| сложной формы. | |||||||
| Описание средства измерений |
Три направляющие измерительной машины образуют декартову базовую систему
координат X, Y, Z, в которой подвижно расположена трехмерная щуповая измерительная
головка. Перемещения центра щупа головки измеряются цифровыми измерительными
| системами, установленные | вдоль | каждой | из | осей, и | соответствующими | считывающими | |
| головками. | |||||||
| Неподвижная часть координатно-измерительной машины состоит из опорного стола и |
| плиты. Стол | координатно-измерительной | машины | опирается | на | пол при | помощи | четырёх | |
| регулируемых опор. Лапы на правой стороне станины вставлены в два антиопрокидывающих | ||||||||
| кронштейна, закреплённых на полу. | ||||||||
| Плита представляет собой цельный гранитный блок, который служит рабочим столом, а |
также опорой для движущихся частей машины. Плита стоит на четырёх резиновых антивибрационных опорах, одна из которых является регулируемой. Кроме того, три антиопрокидывающие ножки обеспечивают стабильность плиты и не допускают её опрокидывания. На Т-образной станине, закрепленной на плите, расположен привод, оптическая шкала и направляющие оси X. Привод, оптическая шкала и направляющие оси Y расположены на каретке суппорта. Центральная каретка является осью Y и скользит по направляющим, установленным на каретке суппорта. Шпиндель смонтирован внутри центральной каретки и перемещается перпендикулярно полу, представляя собой ось Z машины. Вес узла, состоящего из шпинделя, головки и инструмента, поддерживается парой пружин. Данная система балансирует шпиндель и минимизирует нагрузку на детали системы силового привода, вызванную движением оси Z в положительном направлении (движение вверх). Оптическая шкала оси Z находится на шпинделе. В нижней части шпинделя имеется фланец для крепления измерительной головки. Три оси машины перемещаются независимо друг от друга, обеспечивая, таким образом, свободное перемещение шупа головки в любом направлении в пределах зоны измерения. Зона измерения представляет собой параллелепипед, направление сторон которого совпадает с направлением осей координатно-измерительной машины, а длины сторон совпадают с длинами хода осей машины. Каждая ось оснащена оптическим датчиком линейных перемещений,
состоящим из оптической шкалы и устройства считывания положения. Перемещение каждой оси осуществляется с помощью системы ременного привода и электродвигателя постоянного тока. Движущаяся часть осей X и Y прикреплена с помощью привода к замкнутому приводному
ремню, установленному на двух шкивах (один ведущий и один холостой шкив).